お問い合わせ
魚群探知機とは
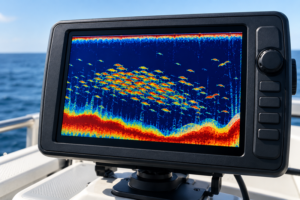
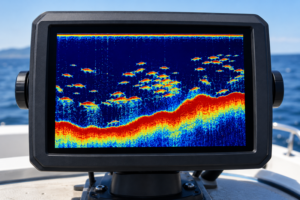
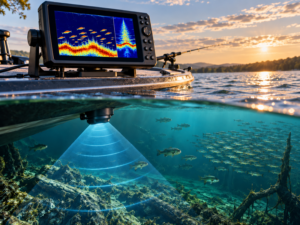
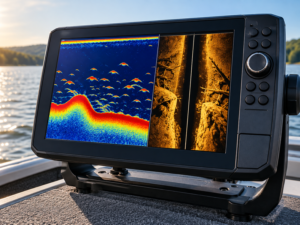
魚群探知機とは、水中に超音波を発射し、魚や海底などから返ってくる反射・散乱波を解析することで、水中の状況を画面に表示する装置です。
一般的には「魚探」と呼ばれています。
魚群探知機は、水中をカメラのように直接撮影しているわけではありません。
超音波を水中へ送り、その音がどのくらいの時間で戻ってきたのか、どの程度の強さで返ってきたのかを測定することで、魚の位置や水深、海底の状況などを推測しています。
仕組みとしては、山で声を出したときに音が跳ね返ってくる「やまびこ」に近いものです。
魚群探知機の基本的な流れは、次のようになります。
超音波を発射する
↓
魚や海底などに当たる
↓
音波の一部が反射・散乱する
↓
送受波器に音波が戻る
↓
戻ってくるまでの時間や強さを解析する
↓
魚や海底の情報として画面に表示する
この仕組みを高速で繰り返すことによって、水中の様子をほぼリアルタイムで確認できるようになっています。
魚群探知機が魚を検知する仕組み
送受波器から超音波を発射する
魚群探知機には、「送受波器」「振動子」「トランスデューサー」などと呼ばれる部品があります。
船舶用魚群探知機では、一般的に船底付近など水中へ音波を送りやすい場所に取り付けられます。
魚群探知機本体から送られた電気信号によって振動子が振動すると、電気エネルギーが音響エネルギーへ変換され、超音波として水中へ発射されます。
一般的な魚群探知機では、船の下方向へビーム状に超音波を送ります。
超音波が魚や海底に当たる
水中を進んだ超音波は、魚や海底、岩などに当たると、一部が反射・散乱します。
魚群探知機は、そのうち送受波器の方向へ戻ってきた音波を受信します。
つまり、魚群探知機が直接「魚そのもの」を見ているわけではありません。
魚や海底などによって生じた音響的な変化を検知しているのです。
魚が魚群探知機に映る理由
水と魚では音響特性が異なる
超音波は、性質の異なる物質の境界に到達すると、一部が反射したり散乱したりします。
魚の体は周囲の水とは音響的な性質が異なるため、魚に超音波が当たるとエコーが発生します。
そのエコーが送受波器に戻ってくることで、魚群探知機は水中に何らかの対象物が存在すると判断できます。
浮き袋は強い反射源になりやすい
多くの魚が持っている「浮き袋」は、魚群探知機で魚を検知するうえで非常に重要です。
浮き袋の内部には気体が入っています。
水と気体では音響的な性質が大きく異なるため、浮き袋は比較的強い音響反射・散乱を発生させます。
そのため、浮き袋を持つ魚は魚群探知機に映りやすい傾向があります。
ただし、魚群探知機が浮き袋だけを検知しているわけではありません。
魚体そのものからも音波は散乱するため、浮き袋を持たない魚でも条件によっては検知できます。
魚までの距離や水深を測る仕組み
超音波が往復する時間を利用する
魚群探知機では、超音波を発射してから反射波が戻ってくるまでの時間を測定しています。
水中を進む音の速度が分かれば、対象物までの距離を計算できます。
基本的な計算式は、次のとおりです。
距離 = 音速 × 往復時間 ÷ 2
2で割る理由は、測定している時間が、
魚群探知機から対象物まで進む時間
+
対象物から魚群探知機へ戻る時間
という往復分だからです。
水中の音速は約1,500m毎秒
水中の音速は、おおむね毎秒約1,500mです。
たとえば、超音波を発射してから0.02秒後に反射波が戻ってきた場合は、
1,500 × 0.02 ÷ 2 = 約15m
となります。
つまり、反射した対象物は送受波器から約15m離れた位置にあると計算できます。
ただし、水中の音速は一定ではありません。
水温や塩分、水圧などによって変化するため、高精度な測深ではこうした条件も考慮されます。
魚群探知機は超音波を繰り返し発射している
1回だけ測定しているわけではない
魚群探知機は、超音波を1回だけ発射しているわけではありません。
短い音響パルスを繰り返し水中へ送っています。
この1回ごとの送信は「ping(ピング)」などと呼ばれます。
超音波を発射する
↓
反射波を受信する
↓
再び超音波を発射する
という動作を連続的に繰り返すことで、水中の変化を継続的に測定しています。
船が移動すれば測定場所も変化するため、水中の情報が次々と画面に記録されていきます。
魚探画面は水中写真ではない
過去から現在までの反射情報を並べている
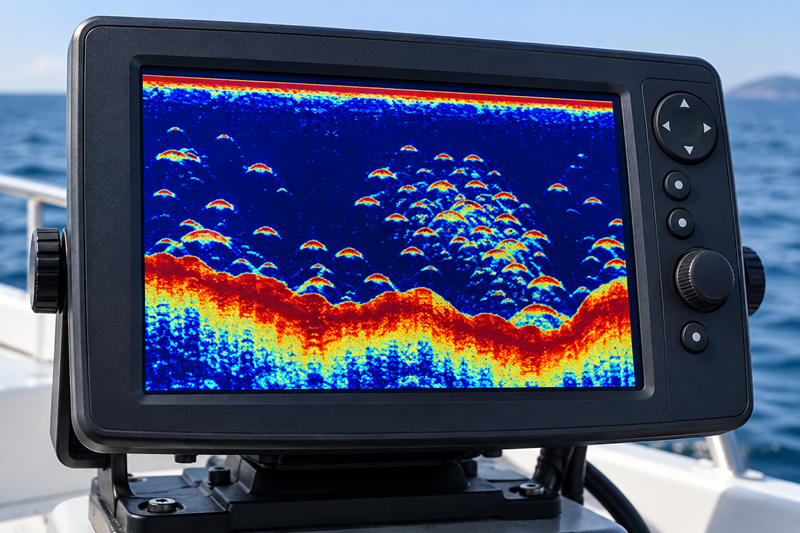
一般的な魚群探知機の画面は、水中を横から撮影した映像ではありません。
超音波によって得られた反射情報を、時間の経過に沿って横方向へ並べています。
多くの機種では画面右側が最新情報となり、時間が経過すると古い情報が左方向へ流れていきます。
そのため、魚探画面の横方向は必ずしも実際の水平方向の距離を表しているわけではありません。
「その時点で船の下にどのような反応があったか」を連続的に記録したものと考えると分かりやすいでしょう。
魚がアーチ状に表示される理由
魚の形を表示しているわけではない
従来型の魚群探知機では、魚がアーチ状に表示されることがあります。
しかし、これは魚そのものの形を映しているわけではありません。
魚が超音波ビームの端に入ったときは、振動子から比較的遠い位置にあります。
魚がビームの中心付近へ近づくと、振動子との距離が短くなります。
その後、魚や船が移動してビームの反対側へ離れると、再び距離が長くなります。
この、
遠い
↓
近い
↓
遠い
という距離変化を連続して記録すると、画面上でアーチ状に見えることがあります。
魚は必ずアーチになるわけではない
魚探画面上の魚は、必ずきれいなアーチとして表示されるわけではありません。
表示形状は、
船の速度
魚の泳ぐ速度
魚の進行方向
ビーム角
画面送り速度
魚がビーム内を通過する位置
などによって変化します。
そのため、魚が点や短い線、部分的なアーチとして表示されることもあります。
反射波の強さから分かること
強い反射と弱い反射を色などで表示する
魚群探知機は、反射波が戻ってくるまでの時間だけではなく、反射信号の強さも測定しています。
多くの機種では、反射の強さによって色や濃さを変えて表示します。
強い反射は目立つ色や濃い色、弱い反射は淡い色などで表示されることがあります。
ただし、具体的な色の意味はメーカーや機種、カラーパレットの設定によって異なります。
強い反応が必ず大きな魚とは限らない
魚群探知機の反応が強いからといって、必ずしも大きな魚とは限りません。
反射強度は、
魚の大きさ
魚種
浮き袋の大きさ
浮き袋の形
魚の姿勢
使用する周波数
魚と振動子の位置関係
などによって変化します。
そのため、魚探画面だけを見て魚の大きさを正確に判断することは難しい場合があります。
海底も同じ原理で検知している
海底から返ってくる反射波を利用する
魚群探知機から発射された超音波は、水中を進み、最終的に海底へ到達します。
海底から戻ってきた強い反射波を検知することで、水深を測定できます。
そのため、魚群探知機には魚を探す機能だけではなく、測深器としての役割もあります。
海底の硬さや底質も推測できる
硬い海底は強く反射しやすい
岩盤などの硬い海底では、超音波が比較的強く反射する傾向があります。
一方、泥など柔らかい海底では、音響エネルギーが吸収・散乱されやすく、比較的弱い反射として現れることがあります。
そのため、魚探画面の海底反応を見ることで、
岩盤
砂地
泥底
などの違いをある程度推測できます。
魚探だけで底質を完全に判別できるわけではない
海底の表示は、底質だけで決まるものではありません。
水深や周波数、感度設定、海底の傾斜などによっても変化します。
そのため、魚探画面だけから底質を100%正確に判定できるわけではありません。
あくまで反射の強さなどを利用して、底質や海底の硬さを推測するものと考えるのが適切です。
魚群探知機の周波数によって何が変わるのか
低い周波数の特徴
一般的に、低い周波数の超音波は水中で減衰しにくく、深い場所まで届きやすい傾向があります。
そのため、深場の探索などに利用されます。
従来型魚探では、50kHzなどが代表的な低周波として使用されてきました。
高い周波数の特徴
高い周波数は、細かな対象物を識別しやすく、対象同士を分離しやすい傾向があります。
そのため、浅場などで細かな魚や海底の情報を確認する用途に適しています。
従来型魚探では、200kHzなどが代表例です。
周波数だけでビーム角は決まらない
一般的な50kHz・200kHz対応振動子では、50kHz側が広いビーム、200kHz側が狭いビームになる例があります。
しかし、
「低周波なら必ず広角」
「高周波なら必ず狭角」
と決まっているわけではありません。
実際のビーム角は、
振動子のサイズ
形状
構造
設計
などによっても変化します。
ビーム角によって探知範囲が変わる
広いビームの特徴
広いビームでは、一度に広い範囲を探知できます。
魚を見つけやすくなる一方で、複数の対象物が同じビーム内に入るため、細かな位置関係を判断しにくくなる場合があります。
狭いビームの特徴
狭いビームでは、探知できる範囲は狭くなります。
その一方で、対象物の位置関係を比較的詳しく確認しやすくなります。
なお、実際の超音波ビームは懐中電灯の光のように境界が完全にはっきりしているわけではありません。
一般的には中心付近の音響強度が高く、周辺へ行くほど弱くなります。
CHIRP魚探とは
複数の周波数を連続的に変化させて使用する
近年の魚群探知機では、「CHIRP」と呼ばれる方式も広く使用されています。
従来型魚探では、特定の中心周波数を使って超音波パルスを送信する方式が一般的です。
一方、CHIRP魚探では、一定範囲の周波数を連続的に変化させながら送信します。
たとえば、ある周波数から別の周波数までを連続的にスイープすることで、より多くの音響情報を取得します。
CHIRPを使用するメリット
CHIRPでは、信号処理によって対象物を分離しやすくなります。
そのため、
魚同士を見分けやすい
魚と海底を分離しやすい
弱い反応を認識しやすい
細かな情報を得やすい
といったメリットがあります。
ただし、実際の探知性能は、周波数帯や送信出力、振動子、水深、海況などによって変化します。
魚群探知機とソナーの違い
魚群探知機も広い意味ではソナー技術の一種
魚群探知機とソナーは、まったく異なる原理を使用しているわけではありません。
広い意味では、魚群探知機も音波を利用するソナー技術の一種です。
ただし、漁業機器や舶用機器では用途によって名称を分けることがあります。
一般的な魚群探知機は船の下方向を探知する
一般的な魚群探知機は、主に船の下方向へ超音波を発射して魚や海底を探知します。
一方、スキャニングソナーなどは船の前後左右など、より広い範囲を探知するために使用されます。
そのため、
魚群探知機=主に船の下方向を見る装置
ソナー=周囲を広く探索する装置
という意味で区別されることがあります。
魚群探知機だけで魚種を特定できるのか
一般的な魚探では魚種を確実に特定するのは難しい
魚群探知機は、
「マダイ」
「アジ」
「ブリ」
などの魚種そのものを直接確認しているわけではありません。
基本的に魚群探知機が取得しているのは、
反射波が戻るまでの時間
反射の強さ
周波数ごとの反応
対象物の位置変化
などの音響情報です。
そのため、一般的な魚群探知機の画面だけで魚種を確実に特定することは難しいといえます。
魚種を推測するときは複数の情報を組み合わせる
実際の釣りや漁業では、
魚群の形
魚がいる水深
海底からの距離
季節
水温
海域
潮
魚群の動き
などを組み合わせて魚種を推測します。
研究用途では複数周波数の音響データなどを用いて魚種を推定することもありますが、魚探画面だけで確実に魚種を識別できるわけではありません。
気泡が魚群探知機の精度を低下させる理由
気泡は超音波を強く散乱させる
魚群探知機にとって、気泡は探知を妨げる大きな要因です。
水と空気では音響的な性質が大きく異なるため、気泡があると超音波が強く反射・散乱します。
その結果、
超音波が魚や海底まで届きにくくなる
海底からの反射波を受信しにくくなる
不要なノイズが表示される
といった問題が起こることがあります。
そのため、船舶用魚探では振動子を取り付ける位置も重要です。
船体やプロペラなどによって発生する気泡の影響を受けにくい場所へ設置する必要があります。
魚を検知して画面へ表示するまでの流れ
魚群探知機の動作を順番に整理
魚群探知機が魚を検知するまでの流れは、次のようになります。
- 魚探本体が電気信号を発生させる
- 送受波器が電気信号を超音波へ変換する
- 超音波を水中へ発射する
- 魚や海底などに音波が当たる
- 音波の一部が反射・散乱する
- 反射・散乱波が送受波器へ戻る
- 送受波器が音波を電気信号へ変換する
- 魚探本体が信号を増幅・解析する
- 往復時間から対象までの距離を求める
- 反射強度などを解析する
- 魚や海底の情報として画面へ表示する
この動作を高速で繰り返すことで、魚群探知機は水中の状況を継続的に表示しています。
魚群探知機の仕組みを簡単にまとめると
魚群探知機の仕組みを簡単に表すなら、
「水中版のやまびこを利用して、水中にある物体までの距離や反射の強さを測定する装置」
と考えると分かりやすいでしょう。
魚群探知機は魚を直接見ているのではなく、水中へ超音波を送り、戻ってきた音響信号を解析しています。
その結果から、
魚がいる深さ
魚群の位置
水深
海底の形状
海底の硬さや底質の傾向
などを把握できます。
魚群探知機の画面を正しく読むためには、「魚の写真を見ている」のではなく、「超音波の反射・散乱情報を見ている」という点を理解しておくことが重要です。
以上、魚群探知機の仕組みや魚を検知する原理についてでした。
最後までお読みいただき、ありがとうございました。