お問い合わせ
魚群探知機とは
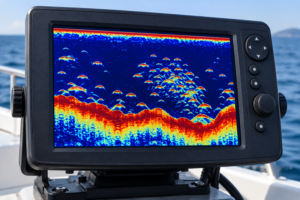
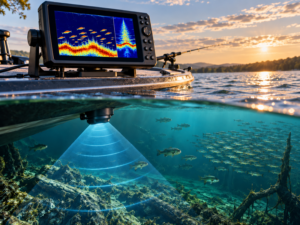
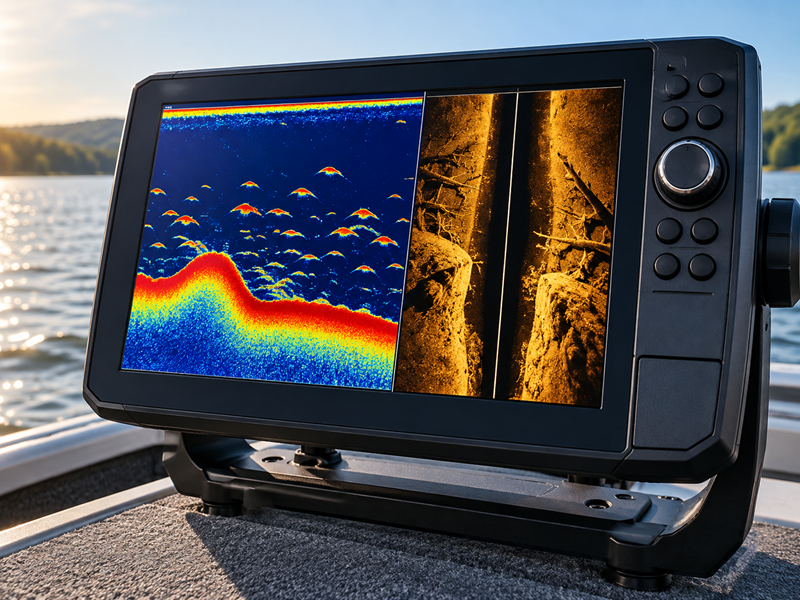
魚群探知機は、振動子(トランスデューサー)から水中へ超音波を発射し、魚や海底、障害物などから返ってくる反射波を利用して、水中の状況を画面に表示する機器です。
一般的には「魚探」と呼ばれ、ボートフィッシングをはじめ、カヤックフィッシング、ワカサギ釣り、ジギングなど幅広い釣りで使用されています。
魚群探知機を使うと、魚の反応だけでなく、水深、海底地形、ベイトフィッシュ、沈船や岩礁などの構造物も確認できます。
ただし、画面に魚らしい反応が表示されたからといって、それが必ず魚であるとは限りません。
気泡やプランクトン、海中のゴミなどが反応として表示されることもあるため、基本的な設定方法と画面の読み方を理解することが重要です。
魚群探知機を使う前に準備すること
振動子を正しく取り付ける
魚群探知機の性能を十分に発揮するためには、振動子を正しく取り付けることが重要です。
振動子は超音波を送受信する装置であり、取り付け位置や角度が適切でないと、魚や海底を正確に捉えにくくなります。
特に注意したいのが気泡と乱流です。
船外機のプロペラ周辺や船底で乱流が発生しやすい場所に振動子を取り付けると、気泡によって超音波が妨げられ、高速走行時に海底を見失ったり、画面にノイズが増えたりすることがあります。
トランサムマウントタイプの場合は、単純に船底と水平にすればよいわけではありません。
振動子の種類や船体形状によって適切な取り付け角度が異なるため、基本的にはメーカーが指定している位置と角度に合わせて設置します。
電源と配線を確認する
魚群探知機を使用する前には、電源と配線も確認します。
12V系バッテリーを使用する機種が多いものの、対応する電圧範囲は製品によって異なります。
必ず使用する魚群探知機の取扱説明書を確認してください。
また、電圧が低下すると、電源が突然切れたり、ソナー表示やGPS機能が不安定になったりする場合があります。
配線には適切なヒューズを使用し、接続部分には十分な防水対策を行うことも重要です。
魚群探知機の基本的な使い方
電源を入れて魚探画面を表示する
振動子と電源が正しく接続されていることを確認したら、魚群探知機の電源を入れます。
GPS一体型などの多機能モデルでは、「ソナー」「魚探」「チャート」「GPS」「分割画面」など複数の表示モードを選べます。
初めて使用する場合は、まず通常の2Dソナー画面を表示すると、水深や魚影、海底の状態を把握しやすくなります。
水深を確認する
魚群探知機で最初に確認したい情報の一つが水深です。
画面上には、「10.5m」「25m」など、現在の水深が数値で表示されます。
魚を探すうえでは、単純な水深だけでなく、水深がどのように変化しているかを見ることも重要です。
例えば、水深10mの場所から急に20mへ深くなる場所があれば、海底に「かけ上がり」やブレイクと呼ばれる地形変化が存在している可能性があります。
こうした地形変化は、魚が集まるポイントになることがあります。
魚探画面の基本的な見方
画面右端には最新のソナー情報が表示される
一般的な2D魚探では、新しいソナー情報が画面右側に追加され、古い情報が左方向へ流れていきます。
そのため、画面右端には現在振動子が受信している最新の情報が表示されています。
ただし、「画面右端に表示された魚が必ず船の真下の一点にいる」と考えるのは正確ではありません。
振動子から発射される超音波には一定のビーム幅があるため、そのビームがカバーしている水中範囲から返ってきた反射が表示されています。
一方、画面の中央や左側は少し前に通過した場所の情報です。
左側に魚群が表示されている場合は、すでにその場所を通過している可能性があります。
海底線を確認する
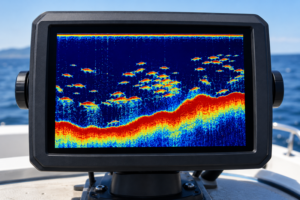
画面下部に連続して表示される反応が海底です。
海底線を見ることで、水深だけでなく、海底の起伏やかけ上がり、瀬、溝、岩礁などの地形変化を確認できます。
魚群探知機を活用する際は、魚そのものだけを探すのではなく、魚が集まりやすい地形を探すことも大切です。
魚の反応を確認する
一般的な2Dソナーでは、魚がアーチ状に表示されることがあります。
これがいわゆる「フィッシュアーチ」です。
魚が振動子のビーム内へ入り、船との距離が変化することでアーチのような形になります。
ただし、魚が必ずきれいなアーチとして表示されるわけではありません。
魚と船の移動方向や速度、魚がビームのどこを通過したかなどによって、点や線、短いアーチ、塊のような反応として表示される場合もあります。
そのため、アーチがあるから必ず魚、アーチでないから魚ではない、と単純に判断しないことが重要です。
感度・ゲインの設定方法
最初はAUTO設定を活用する
魚群探知機の重要な設定の一つが感度やゲインです。
感度を高くすると弱い反射まで表示しやすくなるため、小さな魚やベイトフィッシュなどを確認しやすくなります。
一方で、感度を上げすぎると、ノイズや不要な反応も大量に表示され、画面が見にくくなる場合があります。
反対に感度を下げすぎると、本来表示されるはずの弱い魚影が消えてしまうことがあります。
初心者の場合は、まずAUTO設定から使用すると扱いやすいでしょう。
慣れてきたら、画面上に多少ノイズが残る程度まで感度を上げ、そこから魚影が見やすい範囲に微調整します。
感度とゲインは機種によって意味が異なる場合がある
メーカーによっては「感度」、別のメーカーでは「ゲイン」と表記されることがあります。
基本的には弱い反射をどの程度画面へ表示するかを調整する機能として使用されますが、内部処理や細かな仕様は機種によって異なります。
そのため、具体的な操作方法については各機種の取扱説明書を確認することが大切です。
水深レンジの設定方法
初心者はオートレンジが使いやすい
レンジとは、魚探画面に表示する水深範囲のことです。
例えば水深20mの場所で表示範囲を「0~30m」に設定すると、水面から30mまでの範囲が画面上に表示されます。
初心者の場合は、AUTOに設定しておけば、魚群探知機が現在の水深に合わせて表示範囲を自動調整してくれます。
特定の水深を見るなら手動設定を活用する
魚探に慣れてきたら、レンジを手動で調整すると、目的の水深を詳しく確認できます。
例えば、水深50mのポイントで海底付近にいる根魚を確認したい場合は、海底付近を重点的に表示する設定にすると見やすくなります。
魚種や釣り方に合わせて、AUTOと手動設定を使い分けるのが効果的です。
周波数の設定方法
低周波の特徴
一般的な振動子では、50kHzなどの比較的低い周波数は深い場所まで超音波が届きやすい傾向があります。
深場を探る場合や、広い範囲を確認したい場合に使用されることがあります。
ただし、低周波だから必ず広い範囲、高周波だから必ず狭い範囲を探知するとは限りません。
実際のビーム幅は、周波数だけでなく振動子の設計や大きさなどによっても変わります。
高周波の特徴
200kHzなど比較的高い周波数は、細かな対象を識別しやすい傾向があります。
浅場や沿岸部で魚や海底の反応を詳しく確認したい場合などに使用されます。
ただし、低周波と高周波のどちらが適しているかは、水深や対象魚、振動子の仕様によって異なります。
2つの周波数を同時表示できる機種であれば、それぞれを比較しながら使用すると、水中の状況を判断しやすくなります。
CHIRPとは
複数の周波数帯を利用するソナー方式
近年の魚群探知機では、CHIRP対応モデルも一般的になっています。
CHIRPは、一定範囲の周波数を連続的に変化させながら送信するソナー方式です。
対応する本体と振動子を使用することで、魚と魚、魚と海底などの反応を分離しやすくなる場合があります。
特に、魚群の中から個々の魚を確認したい場合や、海底付近の魚を識別したい場合などに役立ちます。
ただし、CHIRPがすべての状況で必ず単一周波数より優れているとは限りません。
使用環境や対象によっては固定周波数のほうが見やすい場合もあるため、目的に応じて使い分けることが重要です。
魚マーク機能の使い方
魚マークは目安として利用する
魚群探知機には、魚らしい反応を自動解析し、魚のアイコンとして表示する機能が搭載されている場合があります。
初心者にとっては非常にわかりやすい機能ですが、魚探が「魚らしい」と判断した反応をアイコン化しているものであり、100%魚であることを保証する機能ではありません。
魚探に慣れるまでは魚マークを利用しても問題ありませんが、慣れてきたら通常のソナー表示も確認し、どのような反応が魚として表示されるのかを覚えていくとよいでしょう。
スクロール速度の設定方法
船の速度に合わせて調整する
魚探画面が横方向へ流れていく速度を、スクロール速度やチャートスピードと呼びます。
スクロール速度を変更すると、魚や海底の表示形状も変わります。
船がある程度の速度で移動しながら魚を探している場合は、比較的速めに設定したほうが細かな情報を確認しやすい場合があります。
一方、船を停止している場合や非常に低速で移動している場合は、遅めの設定が見やすいこともあります。
重要なのは、魚探画面上の横方向の長さを、そのまま魚の体長だと考えないことです。
魚影の横幅は、船速、魚の移動速度、魚がビーム内にいる時間、スクロール速度などによって変化します。
ノイズ除去の設定方法
ノイズが多い場合に使用する
魚探画面には、船外機や電装品、他船の魚群探知機などが原因でノイズが表示される場合があります。
そのため、多くの魚群探知機には「ノイズ除去」「ノイズリジェクション」「干渉除去」などの機能が搭載されています。
画面に不自然な点や線が大量に表示される場合は、ノイズ除去機能を使用すると改善することがあります。
ただし、設定を強くしすぎると、小さな魚や弱い反射まで消えてしまう可能性があります。
基本的にはAUTOや弱めの設定から始め、必要に応じて調整するのがおすすめです。
表面クラッターの設定方法
水面付近の不要な反応を抑える
水面付近では、波や気泡、水の乱れ、プランクトンなどによって多くの反応が表示されることがあります。
こうした水面付近の不要な表示を抑える機能が、表面クラッター抑制やSurface Clarityなどです。
水面付近が反応で埋まって見にくい場合には便利ですが、設定を強くしすぎると、水面近くにいる魚の反応まで消える可能性があります。
そのため、必要最低限の強さで使用することが重要です。
ズーム機能の使い方
海底付近の魚を詳しく確認する
深場では、海底付近だけを拡大表示すると魚を見つけやすくなります。
例えば水深50mの場所で45~50m付近だけを拡大できれば、海底近くにいる魚や地形変化をより詳しく確認できます。
根魚や底物を狙う場合には特に便利な機能です。
機種によっては、通常画面と拡大画面を同時に表示できるものもあります。
Aスコープの使い方
最新の反射を即時的に確認できる
一部の魚群探知機には、Aスコープと呼ばれる機能があります。
通常の魚探画面は、過去の反応を横方向へ流しながら表示します。
一方、Aスコープは現在受信している最新の反射を縦方向に表示するため、魚や仕掛けの反応を即時的に確認できます。
ワカサギ釣りやジギング、バーチカルフィッシングなど、魚と仕掛けの位置関係を確認したい釣りで便利です。
ただし、Aスコープはライブソナーとは仕組みが異なります。
水中の様子を映像のように表示する機能ではなく、最新のソナー反射を確認するための機能と考えるとよいでしょう。
海底の硬さを判断する方法
反射の強さから底質を推測する
魚群探知機では、海底から返ってくる反射の強さを見ることで、底質をある程度推測できます。
一般的には、岩盤など硬い海底では反射が強く、泥など柔らかい海底では反射が弱くなる傾向があります。
ただし、海底の表示は周波数やゲイン、水深、海底の傾斜などにも影響されます。
そのため、
「反射が強いから必ず岩」
「反射が弱いから必ず泥」
と断定することはできません。
あくまで底質を判断する材料の一つとして利用します。
機種によっては、魚探が反射を解析して底質を判別する機能を搭載しているものもあります。
ダウンスキャンの使い方
構造物を詳しく確認しやすい
高機能な魚群探知機では、DownScanやClearVüなどのダウンスキャン系機能を利用できる場合があります。
ダウンスキャンは、船の下にある岩、沈木、沈船、漁礁などの構造物を比較的細かく表示できるのが特徴です。
魚の反応も表示できますが、通常の2Dソナーに比べて、魚と構造物の位置関係や構造物の形状を把握しやすい点が強みです。
2Dソナーとダウンスキャンを同時表示すると、魚と障害物を判断しやすくなる場合があります。
サイドスキャンの使い方
船の左右を広く探索できる
SideScanやSideVüなどのサイドスキャン系機能は、船の左右方向を広く探索できるソナーです。
通常の魚探では船の下を中心に探知しますが、サイドスキャンを使用すると、船の真下を通過しなくても左右にある岩や沈木、沈船などを探しやすくなります。
広いエリアからポイントを効率よく探したい場合に便利です。
GPS付き魚群探知機の活用方法
ウェイポイントを登録する
GPSを搭載した魚群探知機では、魚が釣れた場所や気になるポイントをウェイポイントとして保存できます。
例えば、
「アジが釣れた場所」
「かけ上がり」
「根」
「沈船」
「漁礁」
などを登録しておけば、次回の釣行でも同じ場所を探しやすくなります。
魚群を発見した場所へ戻る
魚群が画面の左側に流れてしまった場合、すでに船がその場所を通過している可能性があります。
GPS付きモデルであれば、魚群を発見した付近をウェイポイントとして登録し、再びその場所へ戻ることができます。
ただし、GPSや魚群探知機だけを頼りに航行するのは危険です。
海図や航路標識、周囲の船舶、浅瀬や岩礁なども必ず確認してください。
ベイトフィッシュの探し方
塊状や雲状の反応を確認する
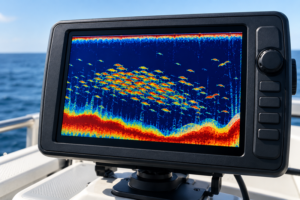
小魚の群れは、魚探画面で塊状や雲状の反応として表示されることがあります。
こうしたベイトフィッシュの群れは、一般にベイトボールなどと呼ばれます。
ベイトフィッシュの近くに強い単独反応や大きな魚影が見られる場合は、青物やシーバスなどの捕食魚が近くにいる可能性があります。
ただし、ベイトフィッシュの表示形状は、魚種や群れの密度、周波数、船速などによって変わります。
必ず球状に映るわけではありません。
初心者におすすめの基本設定
まずは自動設定を中心に使う
初めて魚群探知機を使用する場合は、最初から細かく手動調整する必要はありません。
一般的には、次のような設定から始めると扱いやすくなります。
感度・ゲインはAUTO。
水深レンジもAUTO。
ノイズ除去はAUTOまたは弱め。
表面クラッターもAUTOまたは弱め。
周波数は使用する振動子と水深に適した標準設定またはCHIRP。
スクロール速度は標準設定。
魚マーク機能は好みに応じて使用します。
まずは自動設定で魚探画面に慣れ、その後、釣り方や水深に合わせて少しずつ手動調整していく方法がおすすめです。
魚群探知機を上手に使うコツ
魚影だけでなく海底地形も見る
魚群探知機を使う際は、魚マークや魚影だけに注目するのではなく、海底地形や構造物も確認することが大切です。
特に、
かけ上がり。
岩礁。
瀬。
溝。
沈船。
漁礁。
底質が変化する場所。
といったポイントは、魚が集まりやすいことがあります。
一方、青物などの回遊魚を狙う場合は、海底だけでなく中層のベイトフィッシュを探すことも重要です。
そのため、
「魚影・海底地形・構造物・ベイトを総合的に見る」
ことが魚群探知機を活用する基本となります。
魚探反応と実際の釣果を比較する
魚探を上達させるためには、画面に表示された反応と実際に釣れた魚を比較することが非常に有効です。
例えば、
「この形の反応でアジが釣れた」
「海底付近に強い反応が出たときに根魚が釣れた」
「この雲状の反応はベイトフィッシュだった」
といった経験を積むことで、魚探画面を読み取る精度が高くなっていきます。
魚群探知機を使う際の注意点
魚探だけで航行判断をしない
魚群探知機は水中の情報を得るための便利な装置ですが、航海の安全を保証する機器ではありません。
水深表示には、振動子の設置位置や水中環境などによる誤差が生じる可能性があります。
特に浅瀬や岩礁の近くでは、魚群探知機だけを頼りに航行するのは危険です。
航行中は、
海図。
GPS。
航路標識。
周囲の船舶。
天候。
波。
潮流。
目視による安全確認。
などを総合的に確認する必要があります。
また、魚探画面を注視しすぎると周囲への注意が不足するため、操船中は安全確認を最優先にしてください。
魚群探知機はAUTO設定から始めて徐々に調整する
魚群探知機は、単に魚の位置を探すだけの機械ではありません。
水深や海底地形、ベイトフィッシュ、障害物などを把握し、水中の状況を総合的に判断するための機器です。
初心者の場合は、まず感度や水深レンジなどをAUTOに設定し、魚探画面の見方に慣れるところから始めるとよいでしょう。
慣れてきたら、感度、周波数、レンジ、スクロール速度、ズームなどを釣り方に合わせて調整していきます。
特に覚えておきたいのは、
「画面右端には最新のソナー情報が表示される」
「魚が必ずきれいなアーチとして映るわけではない」
「魚影だけでなく海底地形やベイトも確認する」
という点です。
これらを理解して使用すれば、魚群探知機から得られる情報をより効率よく釣りに活用できるようになります。
以上、魚群探知機の基本的な使い方や設定方法についてでした。
最後までお読みいただき、ありがとうございました。