お問い合わせ
魚群探知機の発明者は誰?
魚群探知機は、一人の発明家がゼロから完成させた機械ではありません。
現在の魚群探知機につながる技術は、20世紀初頭に発達した水中音響技術や音響測深機、潜水艦探知技術などを土台として徐々に発展してきました。
そのうえで、現在の意味での「実用的な魚群探知機」を世界で初めて実用化した人物として知られているのが、日本の古野清孝と古野清賢の兄弟です。
古野兄弟は、海底の深さを測るために使われていた音響測深機を改良し、魚から返ってくる弱い反射音を検出できる装置の開発に取り組みました。
1948年には実際の漁業で使用できる魚群探知機を実用化し、製造販売を開始しています。
そのため魚群探知機の歴史を正確に説明するのであれば、「魚群探知技術のすべてを古野兄弟が発明した」とするよりも、「世界初の実用的な魚群探知機を開発・実用化したのが古野兄弟」と表現するのが適切です。
魚群探知機はどのような仕組みで魚を見つける?
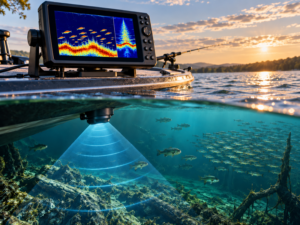
魚群探知機は、水中に音波を発射し、魚や海底などから返ってくる反射音を利用して水中の状況を調べる機械です。
音波を水中へ発射する
船底などに設置された「振動子」または「トランスデューサー」と呼ばれる装置から、水中へ音波や超音波を発射します。
発射された音波は水中を進み、
- 魚
- 魚群
- 海底
- 海中の構造物
- プランクトンなどの生物
に当たると、その一部が反射して振動子へ戻ってきます。
音が戻ってくるまでの時間から距離を測る
現在の魚群探知機では、音を発射してから反射音が戻ってくるまでの時間を利用して、魚や海底までの距離を計算します。
基本的な考え方は、
「距離=水中の音速×音の往復時間÷2」
です。
水中の音速は条件によって変化しますが、おおむね毎秒1,500m程度です。
たとえば、音波を発射してから0.1秒後に反射音が戻ってきた場合、
1,500×0.1÷2=75
となり、反射した対象物は約75m先にあると計算できます。
魚群探知機はこの原理を連続的に利用し、水中の魚群や海底の状態を表示しています。
魚群探知機の原点は「水深を測る技術」
魚群探知機の歴史を理解するためには、その前身となった音響測深技術について知る必要があります。
昔はロープと重りで水深を測っていた
音響測深機が登場する以前、船では重りを付けたロープを海へ沈めて水深を測っていました。
いわゆる「測鉛」と呼ばれる方法です。
浅い海では比較的簡単に測定できますが、数百m、数千mという深海では時間がかかります。
また、船が移動しながら連続的に水深を測ることも容易ではありません。
そこで20世紀初頭になると、「音を使って海底までの距離を測れないか」という研究が本格化しました。
1912年のタイタニック号沈没と水中音響技術
水中音響技術の発展に大きな影響を与えた出来事の一つが、1912年4月15日に発生したタイタニック号の沈没事故です。
タイタニック号は北大西洋で氷山に衝突し、沈没しました。
事故後、「船の前方にある氷山を事前に探知できないか」という研究が活発になります。
ここから、音を水中へ送り、その反射を利用して障害物を見つけるという考え方が本格的に研究されるようになりました。
ただし、「タイタニック号の事故によって魚群探知機が直接発明された」というわけではありません。
正確には、
タイタニック号事故
↓
水中音響による障害物探知研究
↓
音響測深技術やソナー技術の発展
↓
魚群探知機への応用
という間接的な技術の流れがあります。
アレクサンダー・ベームと音響測深機
魚群探知機の技術史で重要な人物の一人が、ドイツの物理学者アレクサンダー・ベームです。
1913年に音響測深に関する特許を取得
ベームはタイタニック号の沈没事故をきっかけとして、音を利用して氷山などの障害物を探知できないか研究しました。
研究を進める過程で、海底から返ってくる反射音を利用すれば水深を測定できることに着目します。
1913年には、反射音を利用して水深や障害物までの距離を測定する装置についてドイツで特許を取得しました。
初期の装置は現在と同じ方式ではなかった
ただし、1913年当時のベームの装置は、現在の魚群探知機のように「音が往復する時間」を直接利用する方式ではありませんでした。
初期の装置では、主として反射音の強さや減衰から距離を推定する考え方が採用されていました。
その後、ベームは技術を改良し、音が発射されてから反射して戻ってくるまでの時間を利用して距離を測る方式へ発展させています。
この「音の往復時間から距離を求める」という考え方は、現在の魚群探知機にも受け継がれています。
レジナルド・フェッセンデンも水中音響技術を発展させた
ベームと同じ時代に、水中音響技術の発展に大きく貢献した人物がレジナルド・フェッセンデンです。
フェッセンデンは無線通信の研究者としても知られていますが、水中音響技術の分野でも重要な研究を行いました。
フェッセンデン・オシレーターを開発
フェッセンデンは「フェッセンデン・オシレーター」と呼ばれる水中音響装置を開発しました。
この装置は水中へ音を送り、その反射音を受信することができました。
1914年には米国の船を使った実験で、氷山からの反射音や海底からの反射音を確認しています。
こうした実験は、後の音響測深機やソナーの発展につながる重要な出来事でした。
第一次世界大戦で水中探知技術が急速に進歩
1914年に第一次世界大戦が始まると、水中音響技術の研究はさらに加速します。
大きな理由が潜水艦の存在です。
水中を航行する潜水艦を発見するため、各国で音を利用した探知技術の開発が進められました。
ポール・ランジュバンらが超音波技術を発展させた
フランスの物理学者ポール・ランジュバンらは、圧電効果を利用した超音波送受信技術を研究しました。
水晶などの圧電素子を使って超音波を発生させ、水中へ送り、その反射を検出する技術です。
こうした研究は、後のアクティブソナーにつながる重要な技術となりました。
ただし、第一次世界大戦当時から現在と同じ意味で「SONAR」という言葉が一般的に使われていたわけではありません。
そのため歴史を説明する際には、「第一次世界大戦中に、後のソナーにつながる水中音響探知技術が発展した」と表現するとより正確です。
1920年代には音響測深機が実用化
第一次世界大戦後、水中音響技術は軍事目的だけでなく、海洋測量にも利用されるようになります。
1920年代になると、音響測深機が船舶に搭載され、海底までの深さを測定するために実際に使用されるようになりました。
従来のロープと重りを利用した測深方法と比べると、音響測深機では船を航行させながら連続して水深を測ることができます。
これによって海底地形の調査が大幅に効率化されました。
そして、この音響測深機が後に魚群探知機の直接的な技術的土台となります。
海底を測る機械から魚を探す機械へ
音響測深機では、船から海底へ向けて音を発射します。
その途中に魚がいれば、魚からも音が反射します。
つまり原理的には、
船
↓
魚
↓
海底
という順番に反射信号が返ってくることになります。
そこで、海底から返ってくる強い反射音だけでなく、その手前に存在する弱い反射音を正確に捉えることができれば、魚群を探知できる可能性があります。
しかし実際には簡単ではありませんでした。
水中には、
- 船のエンジン音
- スクリューによる雑音
- 船体の振動
- 気泡
- クラゲ
- プランクトン
- 海底からの強い反射
など、さまざまな信号や雑音があります。
その中から魚による弱い反射信号を取り出す必要があったのです。
この問題に取り組んだのが、日本の古野清孝・清賢兄弟でした。
古野清孝・清賢兄弟が魚群探知機を開発
古野清孝は1938年、長崎県で古野電気商会を創業しました。
船舶用の電気設備などを扱う事業を行っていました。
その後、弟の古野清賢とともに魚群探知機の開発へ取り組むことになります。
漁師の「泡」の話が開発のヒントになった
古野電気に伝えられている開発エピソードによると、古野兄弟はベテラン漁師から「魚のいる場所では泡が出ることがある」という話を聞きました。
そこで清孝は、超音波が気泡によって反射するのであれば、水中の状態を音で調べることで魚群を発見できるのではないかと考えたとされています。
ただし、現在の魚群探知機が単純に「魚の泡」を探しているわけではありません。
実際には、魚体などから返ってくる音響反射を利用しています。
魚の種類によっては、体内にある鰾(うきぶくろ)が強い音響反射に大きく関係します。
したがって「泡の話」は、魚群探知機開発の着想となったエピソードとして理解するのが適切です。
旧日本海軍の音響測深機を改良
第二次世界大戦後、日本では旧軍が使用していた機器の一部が民間へ放出されました。
古野清孝は、その中から旧日本海軍が使用していた音響測深機を入手します。
そして、この装置を魚群探知に利用できるよう改良しました。
海底から返ってくる反射音は比較的強いため、一般的な音響測深機でも検出できます。
一方で、魚から返ってくる反射音は非常に弱いため、魚群を探知するには受信回路の感度や信号処理能力を改善する必要がありました。
古野兄弟はこうした改良を積み重ね、魚群からの弱い反射を捉えられる装置へ発展させていきます。
1947年に最初の海上実験を実施
古野兄弟による最初期の海上実験は、1947年4月に行われたとされています。
しかし、最初から魚を簡単に見つけられたわけではありません。
大きな問題の一つが、船自身が発生する雑音でした。
エンジンやスクリュー、船体の振動などによる雑音が魚からの弱い反射信号を邪魔してしまいます。
そこで、受信回路や装置の構造などについて改良を繰り返しました。
1948年に魚群探知と実際の漁獲に成功
改良の結果、1948年5月ごろには魚群探知機を利用して魚群を発見し、実際の漁獲につなげることに成功します。
これは、魚群探知機が単なる実験装置ではなく、実際の漁業に使用できることを示した重要な出来事でした。
さらに1948年12月には古野電気工業所が設立され、魚群探知機の本格的な製造販売が始まります。
このため、古野電気では1948年を「世界初の実用的魚群探知機を実用化した年」と位置づけています。
1948年と1949年の違い
魚群探知機の歴史を調べると、「1948年」と「1949年」という二つの年が登場することがあります。
これは、どちらか一方が間違っているという意味ではありません。
1948年は実用化・製造販売が始まった年
1948年には、古野兄弟が魚群探知機を実際の漁業で使用し、魚群の探知と漁獲に成功しました。
同年12月には会社組織を整え、魚群探知機の本格的な製造販売を始めています。
そのため古野電気では1948年を魚群探知機実用化の年としています。
1949年は商業的な有効性が広く認められた年
一方、1949年には魚群探知機を搭載した漁船が大きな漁獲成果を上げました。
これによって「魚群探知機を使えば魚群を効率的に探せる」という認識が漁業関係者の間で広まり、本格的な普及へつながっていきます。
IEEEの技術史では、この1949年を「Commercialization of the Fish Finder」として歴史的なマイルストーンに位置づけています。
そのため、
1948年=実用化・製造販売開始
1949年=商業的な有効性が実証され、普及が本格化
と整理すると分かりやすいでしょう。
初期の魚群探知機は紙に記録していた
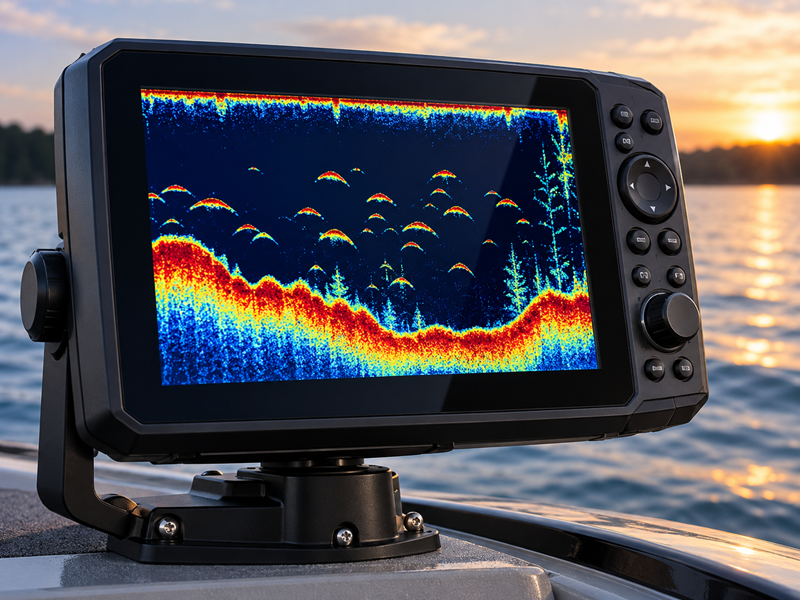
現在の魚群探知機では、液晶ディスプレイに魚や海底の反応がカラーで表示されます。
しかし、1940年代には液晶ディスプレイは存在しません。
初期の魚群探知機では、特殊な記録紙の上にペンを走らせ、反射信号を線として記録する「ペンレコーダー方式」が利用されていました。
漁師は記録紙に描かれた反応を見ながら、
「これは魚群なのか」
「海底なのか」
「別の物体なのか」
を判断していました。
操作項目も現在の魚探と比べるとシンプルで、主に電源、感度、探知レンジなどを調整する仕組みでした。
初期にはクラゲを魚群と間違えることもあった
魚群探知機の開発は、失敗の連続でもありました。
古野電気が紹介している開発エピソードによると、魚群と思って追跡した反応が、実際には大量のクラゲだったこともあったとされています。
弟の清賢が漁船に乗り込み、魚探の実験と操作指導を行っていた際には、期待した魚が獲れなかったことで船頭から海へ放り込まれたという逸話も残されています。
しかし、実際の漁場で試験を繰り返すことで魚群反応を判断する技術が蓄積され、装置の性能も向上していきました。
古野清賢は魚群を高い確率で発見したことから、後に「イワシの神様」と呼ばれたとされています。
魚群探知機によって漁業は大きく変化した
魚群探知機が登場する以前、漁師は長年の経験や自然現象から魚群の位置を推測していました。
たとえば、
- 海鳥の動き
- 海面の変化
- 潮目
- 水温
- 漁場の地形
- 過去の漁獲記録
- 泡や海の色
などが魚群を探す重要な手掛かりでした。
魚群探知機が実用化されたことで、こうした経験に加えて「船の下に実際に魚がいるか」を音響的に確認できるようになります。
もちろん、魚群探知機があれば漁師の経験が不要になるわけではありません。
魚探の画面を読み取り、魚種や群れの状態を推測し、潮流や水温、海底地形などの情報と組み合わせて判断する必要があります。
しかし、魚探が漁業の効率化に大きな影響を与えたことは間違いありません。
1950年代には魚群探知機が世界へ普及
古野電気の魚群探知機は1950年代になると海外でも使用されるようになります。
それまで大型漁船を中心に利用されていた魚探も、電子部品の進歩によって徐々に小型化していきました。
レジャーフィッシング向け魚探も登場
1950年代後半になると、一般の釣り人でも使用できる小型魚探が登場します。
特にアメリカのLowranceが開発した携帯型魚群探知機は、レジャーフィッシングに魚探を広める大きなきっかけになりました。
1959年には「Fish Lo-K-Tor」が発売され、緑色の筐体から「Little Green Box」の愛称で知られるようになります。
これによって魚群探知機は、商業漁業だけでなく一般のボートフィッシングにも広がっていきました。
魚群探知機とソナーの違い
魚群探知機とソナーは、どちらも水中へ音波を発射して反射音を調べる装置です。
しかし、一般的には探知する方向や目的に違いがあります。
魚群探知機は主に船の下を調べる
一般的な魚群探知機では、船底から下方向へ音波を発射します。
そのため、
- 魚がいる深さ
- 海底までの水深
- 海底の地形
- 船の直下にある魚群
などを確認するのに適しています。
ソナーは船の周囲を広く探す
一方、漁業用ソナーでは、船の下だけでなく前方や側方など、船の周囲へ音波を送ることができます。
そのため、
「魚群が船のどちら側にいるのか」
「魚群がどの方向へ移動しているのか」
などを調べることができます。
1960年代以降、こうした漁業用ソナーも実用化され、より広い範囲から魚群を探せるようになりました。
ただし現代では、サイドスキャンソナーやマルチビームソナー、ライブソナーなどさまざまな方式が登場しており、魚探とソナーの境界は以前より複雑になっています。
アナログ魚探からカラー魚探へ進化
魚群探知機は、その後の電子技術の発展によって大きく進化しました。
初期のペンレコーダー方式から、
ブラウン管表示
↓
モノクロディスプレイ
↓
カラーCRT
↓
カラー液晶ディスプレイ
へと変化していきます。
カラー化は単に画面を見やすくするだけではありません。
反射信号の強さによって表示色を変えることで、
- 強い反射
- 弱い反射
- 魚群
- 海底
- 海底の硬さ
などを判断しやすくなりました。
GPSとの組み合わせで魚探はさらに便利になった
GPSが普及すると、魚群探知機は位置情報と組み合わせて使われるようになります。
従来の魚探では、
「水深50m付近に魚がいた」
という情報しか分かりませんでした。
GPSと組み合わせれば、
「どの場所の、水深何m付近に魚がいたのか」
を記録できます。
さらに電子海図と組み合わせることで、魚が釣れた場所や海底地形などを地図上に保存することも可能になりました。
現在では、GPS・魚群探知機・チャートプロッターが一体化した機器も一般的です。
CHIRP技術によって魚の分離能力が向上
現代の魚群探知機で重要な技術の一つが「CHIRP(チャープ)」です。
従来型の魚探では、50kHzや200kHzなど、比較的限定された周波数の音波を利用する方式が一般的でした。
CHIRPでは、たとえば80~160kHzといった一定範囲の周波数を、時間とともに連続的に変化させながら送信します。
そして返ってきた反射信号を高度に処理することで、水中の情報をより詳しく解析します。
CHIRPを利用することで、
- 近接した魚を分離しやすくなる
- 水深方向の分解能が向上する
- ノイズの影響を抑えやすくなる
- 深い場所の魚を探知しやすくなる
といったメリットが期待できます。
現代の魚探では魚体サイズや魚群密度も分析できる
現在の魚群探知技術は、「魚がいるか、いないか」を判断するだけのものではありません。
高度な魚探では、
- 魚体サイズの推定
- 魚群密度の推定
- 海底の硬さの判別
- 魚群の高さや広がり
- 個々の魚の分離
なども可能になっています。
研究機関などで使用される「科学魚探」では、魚から返ってくる反射強度を定量的に測定し、海域にどれくらいの魚が存在するのかを推定するためにも利用されます。
また、複数の周波数に対する反射特性などを分析することで、魚種の判別を支援する研究や技術も進められています。
ただし、一般的な魚探だけで魚種を完全に特定できるとは限りません。
実際には、反射特性、魚群の形、遊泳深度、水温、漁場、生態情報などを組み合わせて判断します。
魚群探知機の歴史を年表で整理
1912年
タイタニック号が氷山に衝突して沈没します。
この事故を契機の一つとして、水中音響を利用した障害物探知研究が活発になります。
1913年
アレクサンダー・ベームが、反射音を利用して水深や障害物までの距離を測る装置について特許を取得します。
初期方式では、現在の魚探とは異なり、主として反射音の強さを利用していました。
1914年
レジナルド・フェッセンデンが水中音響装置を使い、氷山や海底からの反射音を確認します。
1914~1918年
第一次世界大戦によって潜水艦探知技術の研究が進み、後のソナーにつながる水中音響技術が発展します。
ポール・ランジュバンらによる超音波・圧電技術の研究も進展しました。
1920年代
音響測深機が海洋測量や船舶に実用化され、音を使って連続的に水深を測れるようになります。
1945年頃
古野清孝が魚群探知機の本格的な開発を開始します。
1947年
古野兄弟が魚群探知機の海上実験を実施します。
船から発生する雑音などの問題を解決するため、改良が続けられました。
1948年
魚群探知機によって魚群を発見し、実際の漁獲に成功します。
同年、古野電気工業所が設立され、実用的な魚群探知機の本格的な製造販売が始まります。
1949年
魚群探知機を使用した漁船が大きな成果を上げ、その実用性が漁業関係者に広く認識されるようになります。
IEEEでは、この年を魚群探知機商用化の歴史的な節目として位置づけています。
1950年代
魚群探知機が商業漁船へ広く普及し、海外にも展開されます。
1950年代後半には、小型のレジャーフィッシング向け魚探も登場します。
1960年代以降
船の周囲を広く探知できる漁業用ソナーが発達します。
1980~2000年代
電子化、デジタル化、カラー液晶化が進み、GPSや電子海図と魚探が統合されていきます。
2000年代以降
CHIRPや高度なデジタル信号処理、マルチビーム、3D表示などの技術が普及します。
現在
魚体サイズ、魚群密度、海底状態などを詳しく解析できる高性能魚探が登場し、漁業だけでなく水産資源調査や海洋研究にも幅広く利用されています。
魚群探知機は日本の発明といえる?
魚群探知機について、「日本で発明された機械」と紹介されることがあります。
これは一定の意味では正しいものの、少し説明が必要です。
水中へ音を送り、反射音から距離を測る技術そのものは日本で生まれたわけではありません。
1910年代から、
- アレクサンダー・ベーム
- レジナルド・フェッセンデン
- ポール・ランジュバン
など欧米の研究者によって、水中音響、音響測深、潜水艦探知などの技術が発展していました。
一方、その技術を漁業向けに改良し、実際に魚群を探して漁獲できる「実用的な魚群探知機」として世界で初めて実用化したのが、日本の古野清孝・清賢兄弟です。
そのため、
「魚群探知機の基礎技術は欧米で発展し、実用的な漁業用魚群探知機は日本で完成した」
と整理すると、その歴史を正確に理解しやすくなります。
魚群探知機は複数の技術が結び付いて誕生した
魚群探知機の歴史を振り返ると、一人の発明家によって突然生み出された機械ではないことが分かります。
タイタニック号沈没後に進められた水中障害物探知研究、第一次世界大戦で発達した潜水艦探知技術、1920年代に実用化された音響測深機など、複数の技術が土台となりました。
そして1940年代、日本の古野清孝・清賢兄弟がこれらの技術を漁業に応用し、魚から返ってくる弱い反射音を捉えられる装置へ発展させます。
1948年には実際の漁業で使用可能な魚群探知機を実用化し、その後、魚探は世界の漁業へ広がっていきました。
現在では、GPS、CHIRP、デジタル信号処理、マルチビームなどの技術と組み合わされ、魚群探知機は単に魚を発見する装置から、水中環境を詳しく可視化・分析する高度な電子機器へ進化しています。
以上、魚群探知機の発明者や開発の歴史についてでした。
最後までお読みいただき、ありがとうございました。